
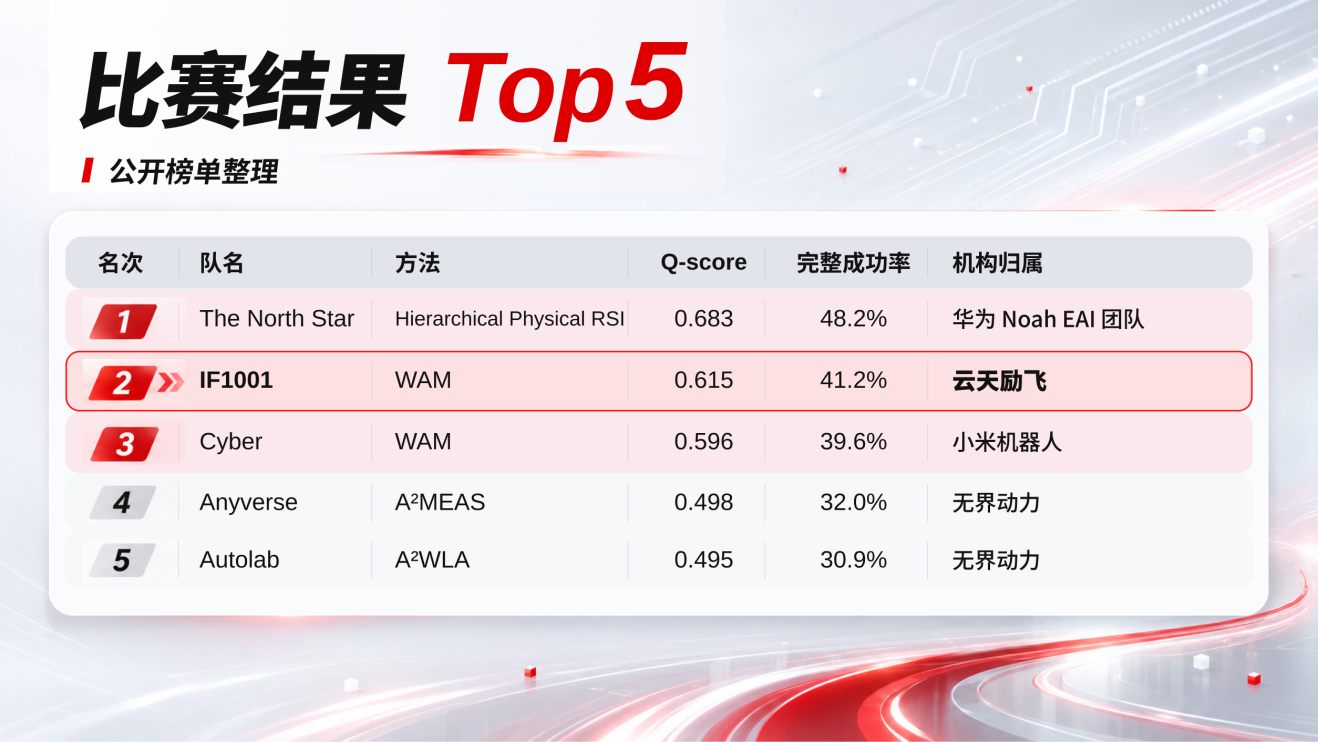
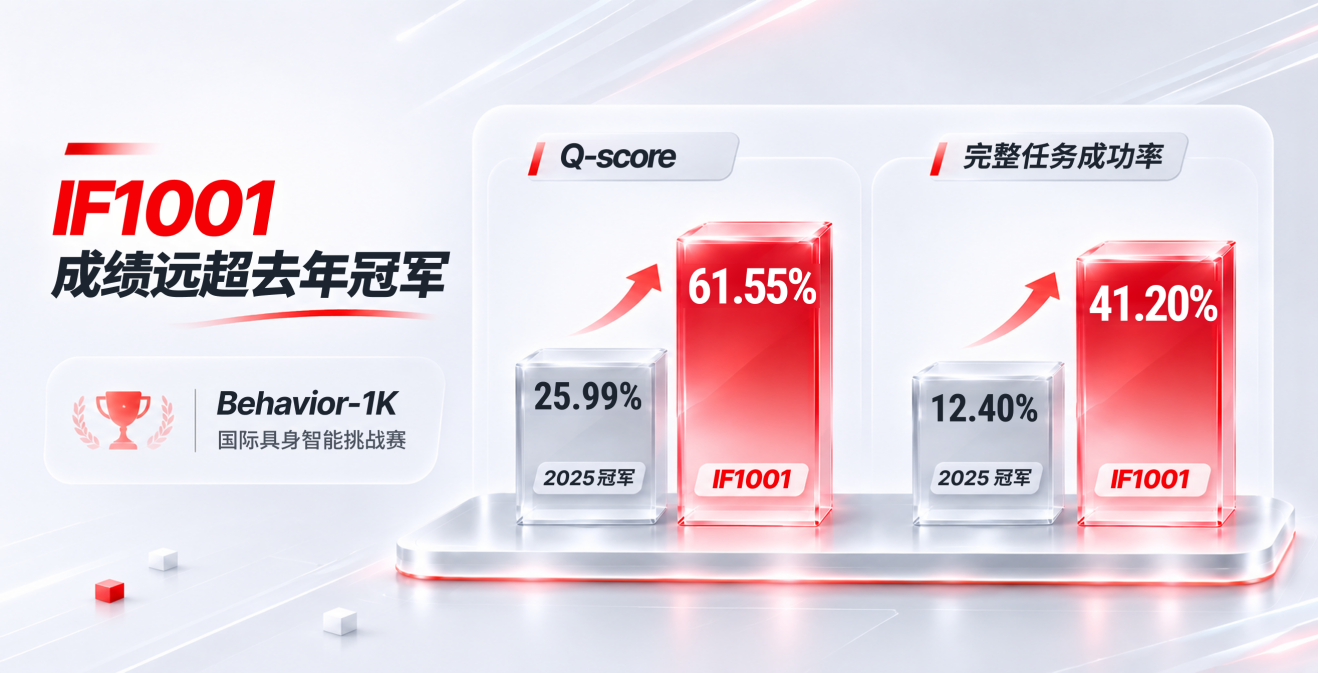
近日,2026年BEHAVIOR挑战赛公布最终成绩。云天励飞技术团队IF1001以61.55%的Q-score(任务目标综合完成度评分)和41.20%的完整任务成功率,在57支参赛队伍中脱颖而出,斩获全球第二名。
面对复杂长任务、多样化场景和连续交互的综合挑战,云天励飞采用WAM(World Action Model,世界动作模型)技术路线,将未来世界状态预测与动作决策相结合,提升机器人完成复杂任务的能力。同时,团队围绕端侧部署开展低比特计算与推理系统优化,推动模型能力向高效、实时的机器人执行能力转化。
01 赛事|100 项家务任务的“极限考场”
BEHAVIOR-1K是面向真实生活复杂场景的大规模具身智能评测基准,由李飞飞教授与团队继ImageNet之后打造,旨在延续以大规模基准推动领域发展的思路,为机器人在真实环境中完成复杂任务的能力建立共同评测标尺,推动具身智能走向实际应用。
2026年赛事设置100项完整家庭任务,覆盖7个高仿真场景,其中4个为新增场景。机器人需要综合运用环境感知、任务推理、跨房间导航与双臂操作等能力,完成涉及多种物体和状态变化的连续任务。
赛事提供的2万条人工遥操作示范轨迹,平均时长约5.9分钟。这意味着,机器人需要在分钟级执行过程中,持续理解环境、跟踪任务进展并协调多个操作环节。
评价这类能力,需要同时看“任务推进了多少”和“任务是否完整完成”。
其中,Q-score衡量任务结束时满足了多少目标条件,即使任务尚未全部完成,也会根据完成程度给予部分得分;完整任务成功率则衡量有多少次执行满足了任务的全部目标条件。前者反映综合任务进展,后者检验从头到尾完成工作的可靠性。赛事主要依据Q-score进行排名。
历史成绩直观体现了这类任务的难度。2025年冠军方案基于π0.5视觉语言动作模型架构改造,隐藏测试Q-score为25.99%,完整任务成功率为12.40%。
在任务数量由50项扩展至100项、场景覆盖进一步扩大的本届赛事中,云天励飞取得了61.55%的Q-score和41.20%的完整任务成功率,两项指标分别高出上一届冠军约35.56和28.80个百分点,这一表现展现了团队应对复杂长任务的技术实力。
02 路线|以世界预测支撑行动
机器人完成复杂任务,需要理解每一个动作将如何改变环境,以及这种变化将如何影响后续步骤。云天励飞采用WAM技术路线,将未来视觉状态与动作联合建模,为机器人提供面向行动后果的预测能力,支撑更具前瞻性的决策。
围绕这一技术路线,团队重点应对三类能力挑战。
1. 复杂长任务:让多个技能连成完整任务
完整家务任务通常包含多个相互依赖的步骤。机器人既要执行当前操作,也要记住此前发生了什么、判断接下来需要满足哪些条件。局部动作的偏差,还可能影响后续整条任务链。
WAM将动作与其引发的世界状态变化联系起来,为跨步骤决策提供依据,使模型能够围绕任务目标协调连续操作。本届评测中,Q-score与完整任务成功率的表现,共同体现了团队方案在任务推进和完整执行两个层面的能力。
2. 场景泛化:在变化的环境中调整行动
同一项任务,在不同房间布局、物体位置和初始状态下,可能需要不同的执行方式。物体遮挡、交互条件变化,也会使示范中的动作序列无法直接复用。
WAM通过建模动作与环境演化之间的关系,为模型根据当前场景调整行为提供支撑。其技术价值在于,让机器人能够结合实际观察判断行动后果,将已有操作经验迁移到更多环境条件下。赛事中的多场景、多实例评测,为检验这种适应能力提供了重要载体。
3. 动态闭环:在执行中识别偏差、修正决策
长任务执行过程中,抓取落空、物体滑动或目标状态变化,都可能使原有计划失效。系统需要及时识别实际结果与预期之间的偏差,重新判断任务状态,调整后续行动。
世界预测与执行反馈的结合,为“观察—预测与决策—行动—重新观察”的闭环提供支撑。机器人由此能够持续利用新的环境信息修正决策,为降低误差累积、增强任务执行韧性创造条件。
03 落地|让世界模型在端侧高效运行
WAM在动作生成之外引入世界状态预测,也带来了更高的计算需求。机器人端侧受到算力、内存、功耗和散热条件的共同约束,模型必须在有限资源下兼顾预测质量、响应速度与运行稳定性。
端侧推理的关键,是把芯片的理论计算能力转化为真实任务中的有效算力。
围绕这一目标,云天励飞从模型数值表示与硬件执行机制协同入手,通过低比特计算与精度保持算法,释放硬件的低精度计算潜力,提高单位功耗下的模型处理能力。
进一步,团队引入大模型与智能体驱动的递归自我改进(RSI)机制,围绕底层算子和执行流程开展迭代优化。通过算子融合、并行调度等方式,使数据转换等辅助操作尽可能与核心计算重叠,减少额外开销,将低精度计算优势转化为实际推理收益。
实时性同样是端侧落地的重要要求。机器人需要在规定时间内持续获得有效决策,因此,优化不仅关注平均推理速度,也关注时延波动与长尾等待,提升闭环响应的可预测性。
通过算法、软件与硬件的协同优化,团队推动WAM在有限端侧资源下高效运行,为世界预测与动作决策的实时执行提供计算支撑。
04 底座|用真实算法负载定义芯片
云天励飞持续推进算法芯片化:深入理解模型的计算结构、数据流与执行需求,以真实负载牵引芯片架构和软件系统设计,提升实际应用中的性能与能效。
具身智能为这一技术路径提出了新的要求。世界预测需要高效计算,长任务需要持续维护状态,实时交互需要稳定响应,端侧部署则需要严格控制资源与能耗。这些需求共同构成了算法与芯片协同设计的重要依据。
此次参赛,既验证了云天励飞在复杂具身任务上的算法探索,也为理解世界动作模型的计算特征、优化推理系统和研究专用计算架构积累了实践经验。
(免责声明:此文内容为本网站刊发或转载企业宣传资讯,仅代表作者个人观点,与本网无关。仅供读者参考,并请自行核实相关内容。)