

毫米级定位、毫秒级响应:华大"锋驭智控"团队为重载装备装上"智慧关节"
三年间,锋驭智控团队跑遍15家装备企业,把论文里的控制算法一点点"磨"进挖掘机、泵车和叉装车
在中国基建的宏大叙事里,挖掘机、装载机、泵车这些重载移动装备,是当之无愧的“钢铁脊梁”。然而,这些庞然大物长期受困于“反应慢、动作糙、爱抖动”的顽疾。如今,一支来自华侨大学的本科生团队——“锋驭智控”,用三年时间潜心打磨,为这些重载装备装上了“智慧关节”,让它们在毫米级精度和毫秒级响应的加持下,焕发出前所未有的灵性与效率。
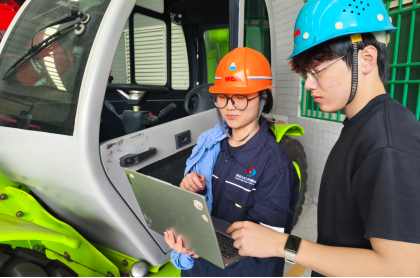
团队成员企业调研图(团队供图)
田野调查:刺破“好方案不落地”的泡沫
故事的起点,源于一个令人困惑的行业悖论。在"双碳"目标与"十五五"规划对装备绿色化、智能化提出迫切要求的今天,分布式作动器被认为是重载移动装备转型的最佳方案——它为每个执行元件配备独立电机泵,按需供能,能效大幅提升,同时省去错综复杂的管路,适配绝大多数机型。
然而现实冰冷:分布式作动器在行业内平均应用率较低。为什么优势明显的技术却步履维艰?2023年秋,项目创始人陈城加入华侨大学-HITACHI联合实验室调研课题。此后两年,"锋驭智控"团队足迹遍及大半个中国,深入华南重工、三一重工、日立建机等15家企业,访谈200余人次。
调研结论振聋发聩:瓶颈不在硬件,而在"大脑"——控制系统。指令延迟几百毫秒,多作动器难以协同;精细作业位置误差达厘米级,遭遇冲击还会漂移;低速工况油缸剧烈抖动。"不快、不准、不稳"三座大山,压住了分布式技术的产业化命脉。
技术攻坚:为钢铁巨兽重建“神经中枢”
硬件赛道拥挤,团队另辟蹊径:与其再造作动器,不如编写足够聪明的控制程序。历时三年,"锋驭智控"分布式作动一体化控制器问世,大幅增强分布式作动器装机后的操作性能。
针对响应迟缓,控制器根据不同负载工况"自主切换"环路:轻载时启用转速—电流双环,重载时切换为压力—电流双环。针对定位不准,团队给PID控制做"加减法":误差大时削弱积分避免超调,接近目标时恢复积分并叠加无差拍预测控制。针对低速抖动,团队发明泵阀协同动态高平稳控制技术:微动阶段泵输出主体流量、比例阀补偿微小流量,绕开液压泵最低稳定转速限制;负载突变时动态调节泵速和阀口开度。
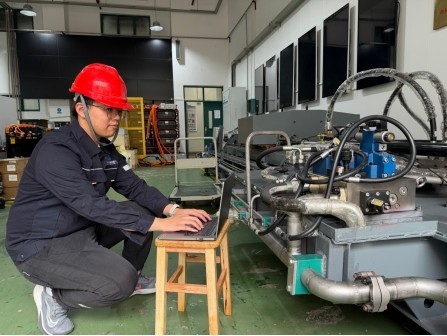
团队成员进行程序调试(团队供图)
从物理台架到企业整机
对工程项目而言,实验室中的测试只是起点。团队随后完成控制器样机开发、系统联调和阶段性工况验证,并在企业实际设备场景中开展装机联调。面对实验条件与生产现场之间的差异,团队通过反复适配和运行测试,不断完善控制方案。
在这一过程中,本科生成员逐渐形成分工:有人负责程序调试,有人分析测试数据,有人参与样机装配和现场记录;教师团队则在技术路线、实验方法和工程安全等方面持续把关。一次测试不理想,就重新排查原因、调整方案。一步步从物理台架,到企业整机。
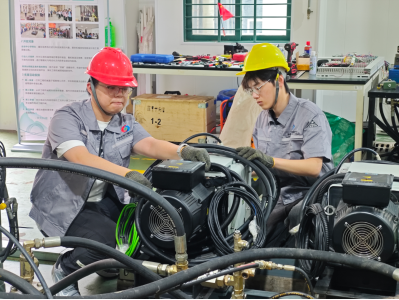
团队成员在试验平台开展装配与测试(团队供图)
蝶变成长:比奖杯更沉的是解决真问题的能力
团队在科研过程中成果丰硕,累计授权12项发明专利、3项实用新型专利,参与制定2项团体标准,发表3篇高水平论文。
但队员们最珍视的不是数字。有人从不会接示波器成长为能独立搭建精度试验平台的骨干;有人为复现负载突变工况在台架旁坚守整整两天。"我们的收获不只是一台控制器,"陈城说,"而是搞明白了一件事:真问题永远在现场,答案要一遍遍试错才能磨出来。"
面向未来,团队将推进控制器系列化,适配更多吨位与工况的重载装备,让中国装备在全球每一次重载发力中,都更加精准、平稳、高效——用"智慧关节"支撑起中国基建的每一次磅礴脉动。
(免责声明:此文内容为本网站刊发或转载企业宣传资讯,仅代表作者个人观点,与本网无关。仅供读者参考,并请自行核实相关内容。)