

从工程科学研究到机器人真实运营场景,一条连接科研创新、工程验证与产业应用的新链路正在形成。
9月1日,弘毅文化集团(00419.HK)发布自愿公告,其间接附属公司艾诺博(成都)科技有限公司与中国科学院力学研究所签署合作协议,合作期限为五年。
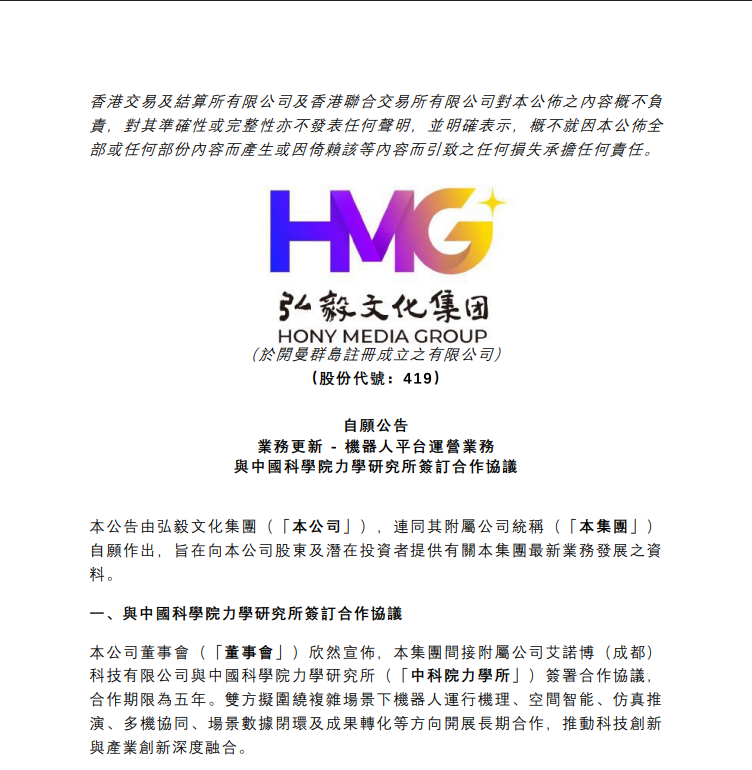
根据公告,双方拟围绕复杂场景下机器人运行机理、空间智能、仿真推演、多机协同、场景数据闭环及成果转化等方向开展长期合作,推动科技创新与产业创新深度融合。
钱学森工程科学思想指导下的国家级力学研究基地
此次合作的一方是中国科学院下属的重要国家级科研机构。研究所成立于1956年,是以钱学森先生工程科学思想为指导建立的综合性国家级力学研究基地,长期深耕基础研究与工程科学研究,并具备深厚的科研平台、人才培养及科技成果转化能力。对于机器人产业而言,机器人从实验室走向社区、商业、园区、酒店、物流等复杂真实环境之后,所面对的已经不只是单一产品能力,而是运动机理、空间智能、多机协同、可靠性、安全评价等一系列复杂工程科学问题。此次AIROBO与中科院力学所建立五年合作关系,也意味着国家级科研力量与机器人真实运营场景之间正在形成更深入的连接,为机器人技术从科学研究、工程验证进一步走向规模化场景应用提供新的协同基础。
中科院力学所在基础研究、工程科学研究、人才培养及科技成果转化等方面拥有深厚积累。而今天,机器人正在从相对单一的测试环境不断进入社区、商业、园区、酒店、物流等复杂真实空间。当不同品牌、不同类型机器人真正进入现实环境,行业面对的问题也不再只是“机器人能不能完成一个动作或一项任务”。空间如何建模,动态障碍如何判断,多台机器人如何协同,机器人如何与电梯、门禁及通道配合,如何评价长期运行的安全性与可靠性——这些都开始成为机器人规模化进入真实世界后必须解决的问题。
当机器人真正进入复杂真实环境,越来越多的问题开始从产品问题走向系统性的工程问题。
这也构成了此次双方合作的重要背景。
让科研能力与机器人真实场景建立连接
根据合作规划,双方将重点围绕服务机器人及相关智能装备在社区、商业、园区、酒店、物流等复杂真实环境中的安全、可靠、高效运行开展长期合作,并探索形成可复制的技术体系、工程规范、评价方法和示范成果。
中科院力学所将发挥其在力学基础研究、工程科学、科研平台与人才方面的优势;AIROBO相关业务则进一步发挥真实场景、工程系统、产业组织与市场转化方面的优势。按照公告披露的合作定位,双方希望进一步构建:基础研究 → 关键技术 → 系统验证 → 示范应用 → 成果转化的协同创新链条。
这也意味着,此次合作并非围绕单一机器人产品或单一科研课题展开,而是试图让科学问题、工程问题、真实场景与产业应用形成更加紧密的连接。
五年合作,聚焦机器人运营与空间智能
从公告披露的具体内容看,未来合作可以归纳为几条主要主线。
一是联合搭建机器人运营项目实验室。
二是推进机器人与空间智能相关技术研究。
三是联合推进机器人物业商业场景全域智能运营平台建设。
四是推动科研成果进一步走向产业应用。
双方还将围绕成熟成果推进中试验证、产品化、许可实施、技术服务及其他合规成果转化活动,并通过联合课题、工程实践、专家咨询和科研人员交流等方式推动人才培养与学术交流。
从科研创新走向机器人真实世界
机器人产业正在经历一个重要变化。行业关注点正在从“单台机器人具备什么能力”,进一步走向:不同机器人如何真正进入复杂空间、长期稳定运行,并形成可以持续验证和迭代的运营体系。
对于AIROBO而言,此次与中国科学院力学研究所展开五年合作,也使机器人运营平台与更深层次的科研和工程问题建立起新的连接。一端,是以钱学森先生工程科学思想为指导的国家级力学研究基地;另一端,是社区、商业、园区、酒店、物流等不断扩展的机器人真实应用环境。未来,双方将围绕机器人真实运营、空间智能、多机协同、场景数据闭环及科技成果转化等方向持续推进合作。让科研进入场景,让场景反哺技术。
从基础研究,到工程验证,再到真实应用,一条围绕机器人规模化运营的协同创新链路正在逐步形成。
(免责声明:此文内容为本网站刊发或转载企业宣传资讯,仅代表作者个人观点,与本网无关。仅供读者参考,并请自行核实相关内容。)