
在智能驾驶数据标注中,一个常见的痛点是在连续时间序列中,同一辆车或行人的ID会频繁跳变(即“ID Switch”),导致训练出的模型感知不稳定。山东理工职业学院“数智精标”团队历经14个月集中攻关,自主研发了基于多特征融合的时序目标跟踪算法,成功将4D点云标注中的ID跳变率降低至0.3%以下,为高阶智驾模型提供了连续、一致的“时空教科书”。
“一个目标在上一帧是‘车_001’,下一帧突然变成了‘车_089’,这在标注数据里很常见,但对模型来说却是致命的——它会认为这是两个不同的物体。”山东理工职业学院“数智精标”团队技术负责人张文豪回忆起研发初期的痛点,依然眉头紧锁。
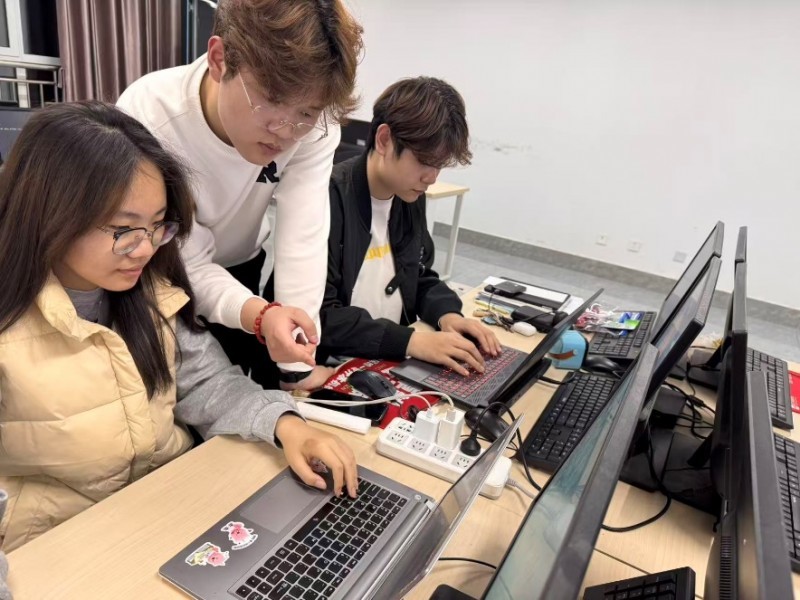
这一问题被称为“时序一致性”或“ID Switch”问题。在传统人工标注模式下,标注员很难手动保证成百上千帧中同一个目标的ID编号完全连续,尤其当目标被遮挡、暂时消失后又重新出现时。而团队自研的“人机协同多模态4D数据标注系统”要实现全自动预标注+人工精修,首先必须攻克这一技术顽疾。
转折点出现在一次校企交流中。团队邀请合作企业的算法工程师来校指导,对方建议:“不要只依赖点云的空间位置,可以融合外观特征(如点云反射强度、局部形状描述子)和运动特征(如速度、方向)。”受此启发,团队重新设计了多特征融合的匈牙利匹配+卡尔曼滤波跟踪框架,并针对4D毫米波雷达特有的多普勒速度信息进行了特别优化。
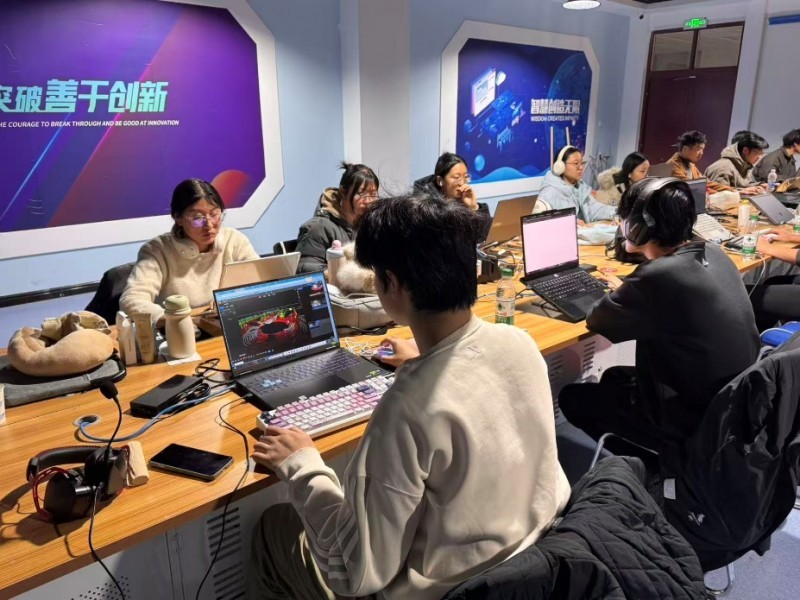
经过上百组数据集的反复验证,最终,该算法将ID跳变率从最初的12%压缩至0.3%以内,时序一致率达到99.5%以上。企业客户在验收时评价:“你们标注的连续帧序列,目标ID就像一串连续的车牌号,干净利落,直接可以用到我们的多目标跟踪模型训练中,省去了大量后处理清洗工作。”
“解决这个问题后,我们团队最大的收获不是技术指标,而是明白了‘从理论到工程’需要死磕每一个细节。”团队指导教师说。目前,该时序跟踪算法已申请发明专利,并成为“数智精标”系统最核心的技术壁垒之一。
(免责声明:此文内容为本网站刊发或转载企业宣传资讯,仅代表作者个人观点,与本网无关。仅供读者参考,并请自行核实相关内容。)